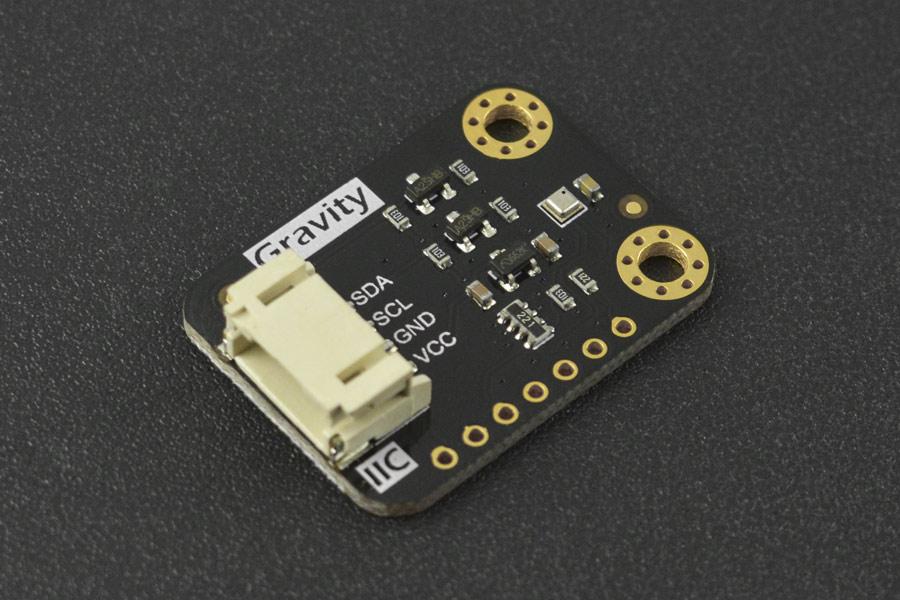
DFRobot Sensores de pressão barométrica de gravidade BMP388
Descrição Esquerda
Este novo sensor de pressão barométrica BMP388 da DFRobot vem com a funcionalidade de medir temperatura e pressão. Ele é compatível com controle por código Arduino. Comparado com as versões anteriores BMP180, BMP280 e BMP388, este sensor consome menos energia, tem maior resolução e uma taxa de amostragem mais alta.
A pressão barométrica geralmente é usada para medir a pressão barométrica e a temperatura. Mas além disso, podemos usar o sensor para medir a altitude e a altura relativa do chão, devido ao fato de haver uma certa relação entre altitude e pressão barométrica. Além disso, o BMP388 permite um rastreamento GPS preciso. Então, com um sensor IMU e o BMP388, a gente pode experimentar posicionamento e navegação indoor em 3D.
O BMP388 é baseado na tecnologia madura de sensor de pressão piezo resistivo da Bosch, com alta precisão, baixo consumo de energia e alta robustez contra EMC.
O sensor tem uma precisão de cerca de ±8Pa, o que equivale a uma diferença de ±0,5m em altitude, com uma precisão absoluta de temperatura de ±0,5℃ para uma faixa de temperatura entre 0℃ e 65℃.
Características
Especificação
Documentos
Lista de envio
A pressão barométrica geralmente é usada para medir a pressão barométrica e a temperatura. Mas além disso, podemos usar o sensor para medir a altitude e a altura relativa do chão, devido ao fato de haver uma certa relação entre altitude e pressão barométrica. Além disso, o BMP388 permite um rastreamento GPS preciso. Então, com um sensor IMU e o BMP388, a gente pode experimentar posicionamento e navegação indoor em 3D.
O BMP388 é baseado na tecnologia madura de sensor de pressão piezo resistivo da Bosch, com alta precisão, baixo consumo de energia e alta robustez contra EMC.
O sensor tem uma precisão de cerca de ±8Pa, o que equivale a uma diferença de ±0,5m em altitude, com uma precisão absoluta de temperatura de ±0,5℃ para uma faixa de temperatura entre 0℃ e 65℃.
Características
- Baixo consumo de energia
- Baixo ruído
- Alta resolução
- Pequenas dimensões
- Coeficiente de temperatura de desvio de melhor qualidade (-20℃-65℃@700-1100hPa)
Especificação
- Tensão operacional: 3,3 V-5,5 V
- Corrente de Operação: 0,5mA
- Faixa de operação: 300-1250 hPa
- Precisão relativa: ±8 Pa (equivalente a ±0,50 m @700-900hPa, 25℃-40℃)
- Precisão Absoluta: ±50 Pa(0℃-65℃@300-1100hPa)
- Desvio do Coeficiente de Temperatura: ±0,75 Pa/K(-20℃-65℃@700-1100hPa)
- Precisão Absoluta de Temperatura: ±0,5℃(@0℃-65℃)
- Temperatura de operação: -40℃~80℃ (mais precisa em 0℃-65℃)
- Dimensão Externa: 22mm x 30mm
- Posição do Furo de Montagem: 15mm
- Dimensão do Furo de Montagem: diâmetro interno 3mm/ diâmetro externo 6mm
- Interface: Gravity-IIC 4Pin ou SPI (SPI só é usado a 3.3V)
Documentos
Lista de envio
- Gravity:BMP388 Módulo Sensor de Pressão Barométrica x1
- Cabo de sensor PH2.0-4P x1
Propriedades
Informações da marca
| Marca | DFRobot |
| Modelo | SEN0251 |

€ 12,45€ 10,15 Excl. CUBA (PT)
Entregue em 5 a 7 dias
Alternativas em estoque
 DFRobot Sensores de pressão barométrica de gravidade BMP388 Entregue em 5 a 7 dias € 12,45
produtos alternativos
- Reduzido Em estoque -50 % Opencircuit Módulo Barômetro BMP280 € 4,10 € 2,05 Ver produto
- Reduzido Em estoque -50 % Adafruit BME280 I2C ou SPI Sensor de temperatura, umidade e pressão € 23,15 € 11,60 Ver produto
- Adafruit BMP390 - Barômetro e Altímetro de Precisão € 18,05 Ver produto
- Reduzido Em estoque -49 % Opencircuit Módulo Barômetro BMP180 (GY-68) € 4,05 € 2,05 Ver produto
- Quebra do sensor de pressão Sparkfun - MS5803-14BA € 110,05 Ver produto
- Adafruit MPL115A2 - Sensor de pressão/temperatura barométrica I2C € 16,55 Ver produto
- Adafruit BME688 - Sensor de temperatura, umidade, pressão e gás € 29,75 Ver produto
- Placa de separação do sensor de temperatura e umidade Adafruit Si7021 € 23,15 Ver produto
- Adafruit BME680 - Sensor de temperatura, umidade, pressão e gás € 28,50 Ver produto
- Sensor de pressão barométrica e altitude Adafruit BMP280 I2C ou SPI € 16,55 Ver produto
- Adafruit MPL3115A2 - Sensor de Pressão Barométrica/Altitude/Temperatura I2C € 16,55 Ver produto
- DFRobot Fermion: BMP390L Sensor de pressão barométrica digital (Breakout) € 17,55 Ver produto
Perguntas do cliente
Q
Avaliações de Clientes
DFRobot Sensores de pressão barométrica de gravidade BMP388 ★★★★★Clique em uma estrela para deixar sua avaliação
produtos sugeridos
- Reduzido 50 pieces Em estoque -50 % Opencircuit Capacitor cerâmico 100nf 50V - 50 un € 2,50 € 1,25 Ver produto
- Reduzido Em estoque -50 % Opencircuit Módulo Barômetro BMP280 € 4,10 € 2,05 Ver produto
- 3 pieces Placa de ensaio PCB de tamanho médio Adafruit Perma-Proto - Pacote com 3! € 19,85 Ver produto
- Reduzido Em estoque -50 % DFRobot Motor redutor TT com eixo traseiro (forma L de 160 rpm 6 V) € 5,- € 2,50 Ver produto
- Reduzido Em estoque -49 % DFRobot Gravidade: Sensor digital de inclinação de 360° para Arduino € 3,55 € 1,80 Ver produto
- Reduzido Em estoque -50 % DFRobot DFPlayer - Um Mini MP3 Player para Arduino € 8,40 € 4,20 Ver produto
- Reduzido Em estoque -49 % DFRobot Gravidade: Botão LED - Amarelo-Laranja € 4,25 € 2,15 Ver produto
- Reduzido Em estoque -50 % DFRobot Lipo Charger-MicroUSB € 8,40 € 4,20 Ver produto
- Reduzido Em estoque -49 % DFRobot Gravidade: sensor de gestos e toque € 4,95 € 2,50 Ver produto
- Reduzido 10 pieces Em estoque -50 % DFRobot Gravidade: cabo de sensor analógico para Arduino - 50 cm (pacote com 10) € 9,25 € 4,65 Ver produto
- Reduzido Em estoque -50 % DFRobot Gravidade: Kit de sensor DS18B20 à prova d'água € 10,65 € 5,35 Ver produto
- Reduzido Em estoque -50 % DFRobot Sensor de distância IR TOF (0,2~12m) € 23,90 € 11,95 Ver produto
- Reduzido Em estoque -50 % DFRobot Sensor fotoelétrico de nível de água/líquido por gravidade para Arduino € 9,80 € 4,90 Ver produto
- Reduzido Em estoque -50 % DFRobot Gabinete de resfriamento de metal com dissipador de calor (compatível com placa de suporte do roteador IoT Raspberry Pi CM4) € 28,25 € 14,10 Ver produto
- Reduzido Em estoque -50 % DFRobot Gravidade: Sensor de vibração de disco piezo digital € 6,40 € 3,20 Ver produto
- Reduzido Em estoque -50 % DFRobot Gravidade: botão digital (verde) € 2,80 € 1,40 Ver produto
- Reduzido Em estoque -50 % DFRobot Gravidade: Wattímetro digital I2C € 9,80 € 4,90 Ver produto
- Reduzido Em estoque -50 % DFRobot Gravidade: IO Shield para FireBeetle 2 (ESP32-E/M0) € 6,95 € 3,50 Ver produto
Itens recentemente vistos